Motion Component (IMU)
motion 中枢组件允许你定义从惯性测量单元(IMU)(如加速度计和陀螺仪)读取数据的传感器。并非所有 IMU 芯片都支持所有类型的测量,详情请参见各个平台的文档。
# 示例配置条目motion:  - platform: ...    accelerometer_range: 4G # 此处的平台相关选项
sensor: - platform: motion type: acceleration_x name: "Accel X" - platform: motion type: angular_rate_x name: "Gyro X" - platform: motion type: pitch name: "Pitch Angle"-
axis_map(可选,mapping):重新映射或反转传感器的物理轴,以匹配你的板子方向。每个键(
x、y、z)映射到它应该读取的物理轴,可选择性地以-作为前缀来反转。必须包含所有三个轴,且每个物理轴只能出现一次。与transform_matrix互斥。# 示例:交换 X 和 Y,反转 Zmotion:- platform: ...axis_map:x: yy: xz: "-z" -
transform_matrix(可选,list of floats):应用于原始加速度计和陀螺仪读数的 3×3 变换矩阵。这允许超出简单轴重映射的任意校准。可以指定为 9 个值的平面列表(行优先顺序),或指定为 3×3 嵌套列表。与
axis_map互斥。# 示例:3x3 嵌套格式motion:- platform: ...transform_matrix:- [0.998, 0.010, -0.050]- [-0.010, 0.999, 0.020]- [0.050, -0.020, 0.998]# 示例:平面格式motion:- platform: ...transform_matrix: [0.998, 0.010, -0.050, -0.010, 0.999, 0.020, 0.050, -0.020, 0.998]该矩阵可从下面描述的运行时校准操作中获取——校准后,计算出的矩阵将以可直接复制到配置中的格式记录在日志中,以便持久使用。
-
update_interval(可选,Time):读取传感器数据的间隔。默认为
250ms。 -
id(可选,ID):手动指定用于代码生成的 ID。
- type(必需,string):要暴露的测量类型。可选:
acceleration_x:X 轴加速度,单位为g。acceleration_y:Y 轴加速度,单位为g。acceleration_z:Z 轴加速度,单位为g。angular_rate_x:X 轴角速度,单位为°/s。angular_rate_y:Y 轴角速度,单位为°/s。angular_rate_z:Z 轴角速度,单位为°/s。gyroscope_x:angular_rate_x的同义词。gyroscope_y:angular_rate_y的同义词。gyroscope_z:angular_rate_z的同义词。pitch:俯仰角,单位为°。roll:滚转角,单位为°。
- 传感器 的所有其他选项。
motion.calibrate_level 操作
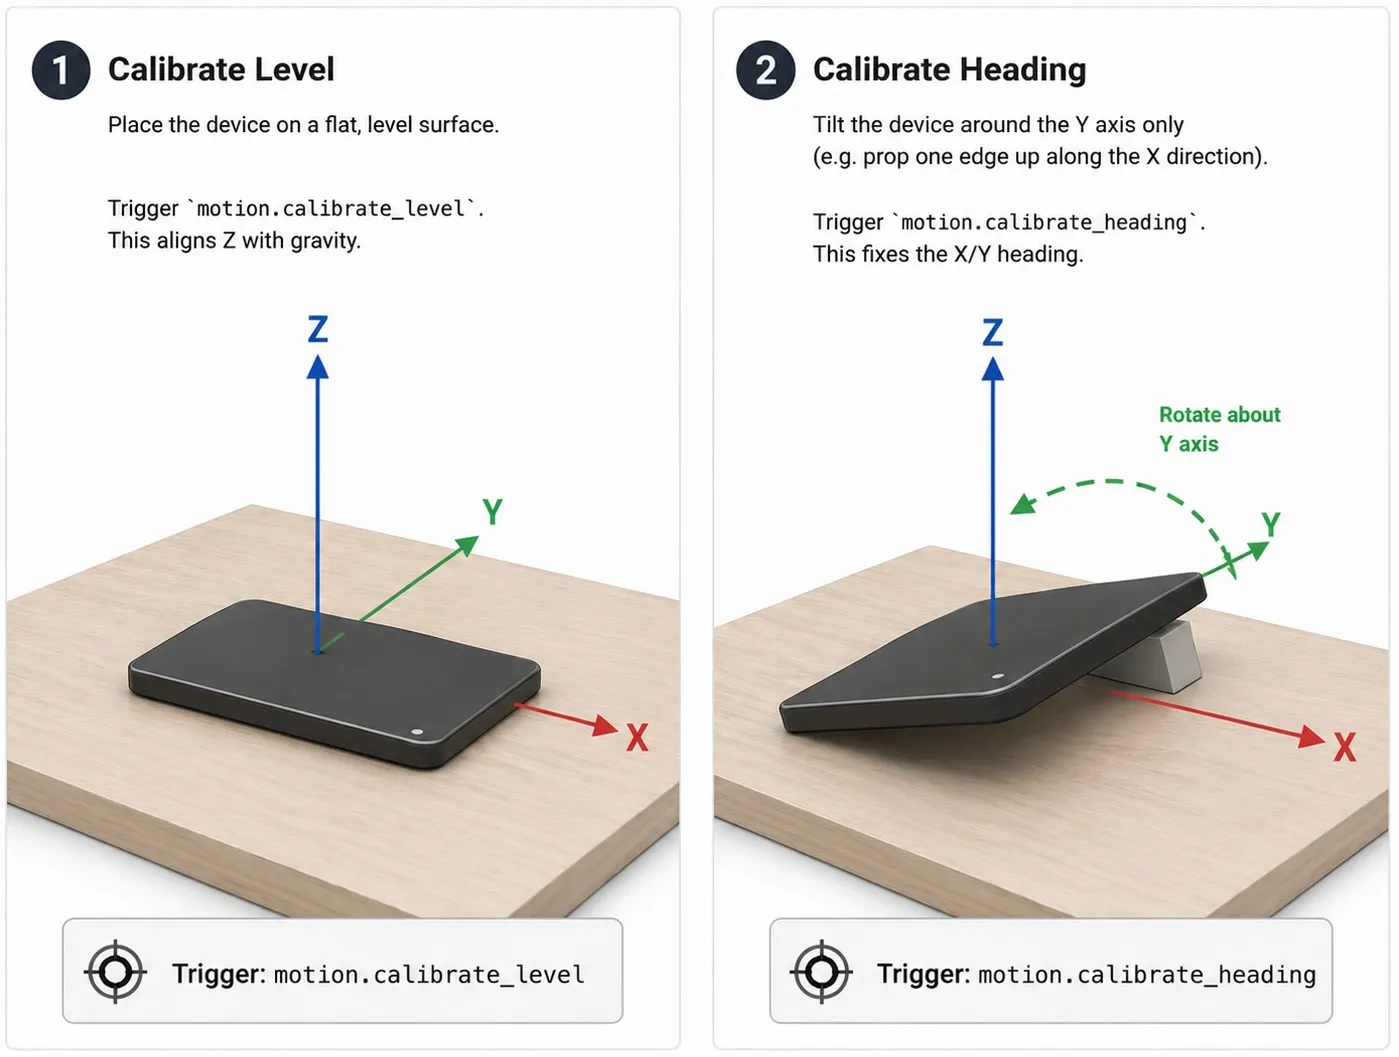
Section titled “motion.calibrate_level 操作”此操作计算一个校准矩阵,使当前加速度计读数映射为 [0, 0, 1](设备平坦,Z 轴朝上)。将设备放置在水平表面上并触发此操作。它会替换当前的 transform_matrix。
- save(可选,boolean):将生成的矩阵保存到 NVS 闪存,以便下次启动时自动恢复。默认为
false。 - on_success(可选,Automation):校准成功时执行的操作。
- on_error(可选,Automation):校准失败时执行的操作(例如,传感器读取失败或倾斜不足)。
on_...: then: - motion.calibrate_level: id: my_motion save: true on_success: - logger.log: "Level calibration succeeded" on_error: - logger.log: "Level calibration failed"执行后,生成的矩阵将以 INFO 级别记录在日志中,其格式可直接复制到 transform_matrix 配置中,用于持久化校准。
motion.calibrate_heading 操作
Section titled “motion.calibrate_heading 操作”此操作在校准水平后校正航向(绕 Z 轴旋转)。仅绕 Y 轴倾斜设备(向前或向后俯仰),然后触发此操作。它会在现有矩阵上叠加 Z 轴旋转校正,使水平加速度分量完全落在 X 轴上,并保留其符号。
- save(可选,boolean):将生成的矩阵保存到 NVS 闪存。默认为
false。 - on_success(可选,Automation):校准成功时执行的操作。
- on_error(可选,Automation):校准失败时执行的操作。
on_...: then: - motion.calibrate_heading: id: my_motion save: true on_success: - logger.log: "Heading calibration succeeded"motion.clear_calibration 操作
Section titled “motion.clear_calibration 操作”此操作丢弃任何运行时校准,并恢复由 axis_map 或 transform_matrix 定义的内建时间矩阵(如果两者均未配置,则为单位矩阵)。用于在无需重新刷写固件的情况下撤销 motion.calibrate_level / motion.calibrate_heading 序列。
- save(可选,boolean):同时清除 NVS 闪存中保存的校准,使重置在重启后持续有效。默认为
false。当为false时,内存中的矩阵会被重置,但之前保存的校准将在下次启动时再次恢复。
on_...: then: - motion.clear_calibration: id: my_motion save: true当校准操作以 save: true 运行时,生成的矩阵会存储在 NVS 闪存中,并在下次启动时自动恢复,优先于 axis_map / transform_matrix 配置。保存的校准与配置的基础矩阵绑定:如果你更改 axis_map 或 transform_matrix 并重新刷写固件,过期的保存校准将自动丢弃,并使用新配置。要在运行时显式返回到配置的基础值,请使用 motion.clear_calibration。
- 将设备放置在平坦水平的表面上。
- 触发
motion.calibrate_level。这将使 Z 轴与重力对齐。 - 仅绕 Y 轴倾斜设备(例如,沿 X 方向将一条边缘抬起)。
- 触发
motion.calibrate_heading。这将固定 X/Y 航向。
新的校准矩阵现已生效,可按需保存到闪存中。 如果你可以监控日志,可以通过查找带有结果矩阵的 INFO 日志条目来验证校准是否成功,该矩阵格式适合直接复制到配置中。